№ 01
研究 · 未完
BeamNG Autopilot
想真正搞明白「车怎么自己开」,纸上看论文不如在仿真里从零造一遍。这是目前最大的一块代码,也是唯一一个我给自己设了验收门的项目。
- 感知 / 决策 / 控制三层架构,再向端到端模仿学习推进
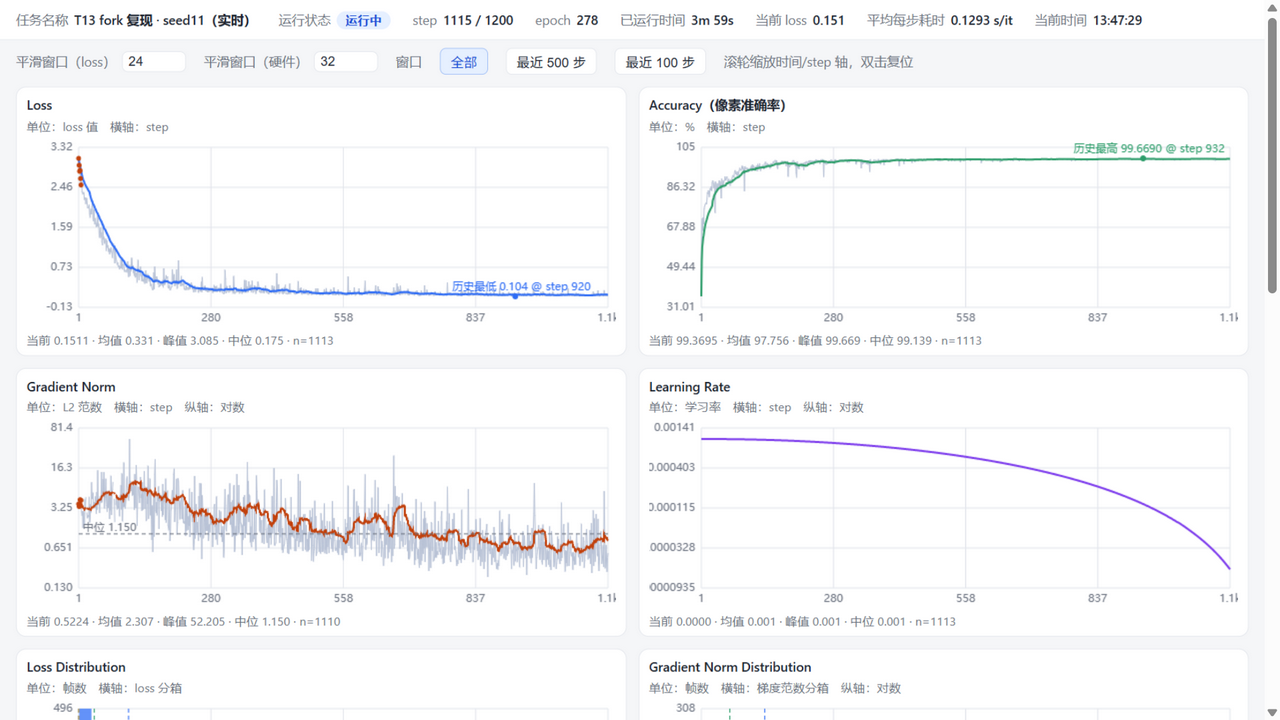
- 车道线分割模型长期迭代,训练监控、数据回流、离线验证全套自建
- 自设 strict 闭环验收门:不合格的模型不上线、不写进结论
strict 闭环验收 4 次 0/4 —— 不合格就是不合格,研究还在继续。
GitHub ↗